gmsh.initialize()
gmsh.option.setNumber("General.Terminal", 1)
gmsh.model.add("Honeycomb_RVE")

R_pitch = 1.0       # Шаг сот
t = 0.3             # Толщина стенки напечатанного материала

R_hole = R_pitch - t / sqrt(3)
lx = sqrt(3) * R_pitch  # Ширина RVE
ly = 3.0 * R_pitch      # Высота RVE

# Функция создания шестиугольника
function create_hexagon(x, y, R)
    pts = []
    # Поворачиваем на 30 градусов, чтобы грани были горизонтальными
    for i in 0:5
        angle = i * pi / 3 + pi / 6
        px = x + R * cos(angle)
        py = y + R * sin(angle)
        push!(pts, gmsh.model.occ.addPoint(px, py, 0))
    end
    lines = []
    for i in 1:6
        p1 = pts[i]
        p2 = pts[i == 6 ? 1 : i + 1]
        push!(lines, gmsh.model.occ.addLine(p1, p2))
    end
    cl = gmsh.model.occ.addCurveLoop(lines)
    return gmsh.model.occ.addPlaneSurface([cl])
end

rect = gmsh.model.occ.addRectangle(0, 0, 0, lx, ly)
hex_tags = [
    create_hexagon(lx / 2, 0, R_hole),
    create_hexagon(lx / 2, ly, R_hole),
    create_hexagon(0, ly / 2, R_hole),
    create_hexagon(lx, ly / 2, R_hole),
]

gmsh.model.occ.cut([(2, rect)], [(2, tag) for tag in hex_tags])
gmsh.model.occ.synchronize()

EPS = 1e-6
# Матрицы трансляции для периодической сетки
x_translation = [1 0 0 lx; 0 1 0 0; 0 0 1 0; 0 0 0 1]
y_translation = [1 0 0 0; 0 1 0 ly; 0 0 1 0; 0 0 0 1]

# Поиск парных границ
bot_left = gmsh.model.occ.get_entities_in_bounding_box(-EPS, -EPS, -EPS, lx / 2 + EPS, +EPS, +EPS, 1)
top_left = gmsh.model.occ.get_entities_in_bounding_box(-EPS, ly - EPS, -EPS, lx / 2 + EPS, ly + EPS, +EPS, 1)
bot_right = gmsh.model.occ.get_entities_in_bounding_box(lx / 2 - EPS, -EPS, -EPS, lx + EPS, +EPS, +EPS, 1)
top_right = gmsh.model.occ.get_entities_in_bounding_box(lx / 2 - EPS, ly - EPS, -EPS, lx + EPS, ly + EPS, +EPS, 1)

gmsh.model.mesh.set_periodic(1, [bot_left[1][2], bot_right[1][2]], [top_left[1][2], top_right[1][2]], y_translation[:])

left_bot = gmsh.model.occ.get_entities_in_bounding_box(-EPS, -EPS, -EPS, + EPS, ly/2+EPS, +EPS, 1)
left_top = gmsh.model.occ.get_entities_in_bounding_box(-EPS, ly/2 - EPS, -EPS, + EPS, ly + EPS, +EPS, 1)
right_bot = gmsh.model.occ.get_entities_in_bounding_box(lx - EPS, -EPS, -EPS, lx + EPS, ly/2+EPS, +EPS, 1)
right_top = gmsh.model.occ.get_entities_in_bounding_box(lx - EPS, ly/2 - EPS, -EPS, lx + EPS, ly + EPS, +EPS, 1)

gmsh.model.mesh.set_periodic(1, [left_bot[1][2], left_top[1][2]], [right_bot[1][2], right_top[1][2]], x_translation[:])

# Физические группы (границы, углы и объем)
left_central_nodes = gmsh.model.occ.get_entities_in_bounding_box(-EPS, +EPS, -EPS, +EPS, ly - EPS, +EPS, 0)
right_central_nodes = gmsh.model.occ.get_entities_in_bounding_box(lx-EPS, +EPS, -EPS, lx+EPS, ly - EPS, +EPS, 0)
bottom_central_nodes = gmsh.model.occ.get_entities_in_bounding_box(+EPS, -EPS, -EPS, lx-EPS, +EPS, +EPS, 0)
top_central_nodes = gmsh.model.occ.get_entities_in_bounding_box(+EPS, ly-EPS, -EPS, lx-EPS, ly+EPS, +EPS, 0)

left_bottom_node = gmsh.model.occ.get_entities_in_bounding_box(-EPS, -EPS, -EPS, +EPS, +EPS, +EPS, 0)
right_bottom_node = gmsh.model.occ.get_entities_in_bounding_box(lx-EPS, -EPS, -EPS, lx+EPS, +EPS, +EPS, 0)
left_top_node = gmsh.model.occ.get_entities_in_bounding_box(-EPS, ly-EPS, -EPS, +EPS, ly+EPS, +EPS, 0)
right_top_node = gmsh.model.occ.get_entities_in_bounding_box(lx-EPS, ly-EPS, -EPS, lx+EPS, ly+EPS, +EPS, 0)

gmsh.model.add_physical_group(1, [left_bot[1][2], left_top[1][2]], -1, "left")
gmsh.model.add_physical_group(0, [dimtag[2] for dimtag in left_central_nodes], -1, "left")
gmsh.model.add_physical_group(1, [right_bot[1][2], right_top[1][2]], -1, "right")
gmsh.model.add_physical_group(0, [dimtag[2] for dimtag in right_central_nodes], -1, "right")
gmsh.model.add_physical_group(1, [bot_left[1][2], bot_right[1][2]], -1, "bottom")
gmsh.model.add_physical_group(0, [dimtag[2] for dimtag in bottom_central_nodes], -1, "bottom")
gmsh.model.add_physical_group(1, [top_left[1][2], top_right[1][2]], -1, "top")
gmsh.model.add_physical_group(0, [dimtag[2] for dimtag in top_central_nodes], -1, "top")

gmsh.model.add_physical_group(0, [left_top_node[1][2]], -1, "left_top")
gmsh.model.add_physical_group(0, [right_top_node[1][2]], -1, "right_top")
gmsh.model.add_physical_group(0, [left_bottom_node[1][2]], -1, "left_bottom")
gmsh.model.add_physical_group(0, [right_bottom_node[1][2]], -1, "right_bottom")

main_body = gmsh.model.occ.get_entities(2)
gmsh.model.add_physical_group(2, [main_body[1][2]], -1, "rve")

gmsh.model.mesh.setSize(gmsh.model.getEntities(0), t * 0.1)
gmsh.option.setNumber("Mesh.Algorithm", 6)
gmsh.model.mesh.generate(2)

mesh_file = (@__DIR__) * "/honeycomb_rve.msh"
gmsh.write(mesh_file)
gmsh.finalize()5 Вычисление эффективных свойств (гомогенизация) периодических структур
5.1 Аннотация и цели обучения
- Предварительные знания: Основы линейной теории упругости, нотация Фойгта (Урок 2), навыки работы с глобальными матрицами жесткости, тензорная алгебра.
- Освоенные численные методы: Метод асимптотической гомогенизации, концепция представительного элемента объема (RVE), генерация строго периодических сеток в Gmsh, реализация периодических граничных условий (PBC) методом множителей Лагранжа через матрицу алгебраических ограничений.
- Физическая задача: Определение макроскопических эффективных упругих характеристик (тензора упругости) гетерогенной периодической сотовой структуры, применяемой в аддитивных технологиях и при создании метаматериалов.
5.2 Осовные теоретические сведения
5.2.1 Асимптотическая гомогенизация и масштабный переход
Многие современные материалы, такие как композиты, пенопласты, 3D-печатные сотовые структуры, имеют ярко выраженную внутреннюю микроструктуру. Моделировать каждую пору или каждое волокно в масштабах крупной детали (например, крыла самолета) вычислительно невозможно.
Метод асимптотической гомогенизации решает эту проблему путем разделения задачи на два масштаба:
Микромасштаб (\(l\)): Уровень отдельной ячейки материала, где явно моделируются все пустоты, включения и геометрические особенности. На этом уровне материалы компонент считаются сплошными с известными свойствами.
Макромасштаб (\(L\)): Уровень всей конструкции (\(l \ll L\)). На этом уровне материал считается однородным (гомогенным), но обладающим эффективными (усредненными) свойствами, вычисленными из микромасштаба.
Связующим звеном выступает представительный объемный элемент (Representative Volume Element, RVE). Для структур с периодической геометрией (например, сотовых) RVE представляет собой одну минимальную повторяющуюся ячейку.
Фундаментальным условием корректного перехода между масштабами является теорема Хилла - Манделя, которая гласит, что макроскопическая работа деформации должна быть равна среднему по объему значению микроскопической работы:
\[ \langle \mathbf{\sigma} : \mathbf{\varepsilon} \rangle = \langle \mathbf{\sigma} \rangle : \langle \mathbf{\varepsilon} \rangle \]
где скобки \(\langle \cdot \rangle\) обозначают осреднение величины по объему RVE: \(\langle f \rangle = \frac{1}{V}\int_V f \, dV\).
5.2.2 Осреднение и краевые задачи
На микроуровне внутри RVE (область \(\Omega\)) справедливы классические уравнения линейной теории упругости:
\[ \nabla \cdot \mathbf{\sigma} = 0, \quad \mathbf{\sigma} = {}^4\mathbf{C} : \mathbf{\varepsilon}(\mathbf{u}) \]
После процедуры осреднения, связь между макроскопическими (эффективными) напряжениями и деформациями принимает вид обобщенного закона Гука:
\[ \langle \mathbf{\sigma} \rangle = {}^4\mathbf{C}^{\mathrm{eff}} \langle \mathbf{\varepsilon} \rangle \]
где \({}^4\mathbf{C}^{\mathrm{eff}}\) - тензор эффективных упругих компонент четвертого порядка. Однако часто его представляют в виде матрицы используя нотацию Фойгта (см. Урок 2) и в двумерном случае матрица эффективных компонент \(\mathbf{C}_v^{\mathrm{eff}}\) имеет размерность \(3 \times 3\). Чтобы найти все её компоненты, нам необходимо решить три независимые краевые задачи, прикладывая к ячейке три макроскопических состояния деформации \(\bar{\varepsilon}\):
Одноосное растяжение вдоль оси X: \(\bar{\varepsilon}_{11} = 1\)
Одноосное растяжение вдоль оси Y: \(\bar{\varepsilon}_{22} = 1\)
Чистый сдвиг в плоскости XY: \(\bar{\varepsilon}_{12} = 1\)
Прикладывая единичную макро-деформацию, осредненный вектор напряжений \(\langle \mathbf{\sigma}_v \rangle\) будет в точности равен соответствующему столбцу матрицы \(\mathbf{C}_v^{\mathrm{eff}}\).
5.2.3 Типы граничных условий
Существует три способа приложить макро-деформацию \(\bar{\varepsilon}\) к границе ячейки:
Кинематические (KUBC): Жесткое задание перемещений на границе. Завышает жесткость.
Статические (SUBC): Задание усилий (тракций) на границе. Занижает жесткость.
Периодические (PBC): Противоположные границы ячейки могут искривляться свободно, но их перемещения строго связаны друг с другом:
\[ \mathbf{u}(\mathbf{x}^+) - \mathbf{u}(\mathbf{x}^-) = \bar{\varepsilon} \cdot (\mathbf{x}^+ - \mathbf{x}^-) \]
где \(\mathbf{x}^+\) и \(\mathbf{x}^-\) — координаты соответствующих точек на противоположных гранях.
Для строго периодических сред метод PBC дает точное значение эффективной жесткости. Математически доказано, что \(\mathbf{C}^{SUBC} \le \mathbf{C}^{PBC} \le \mathbf{C}^{KUBC}\).
Для реализации PBC нам необходимо построить идеальную периодическую геометрию и связать степени свободы противоположных узлов. Это приведет к системе уравнений с ограничениями (алгебраическими связями). В методе конечных элементов такие задачи решаются с помощью множителей Лагранжа, где исходная матрица жесткости \(\mathbf{K}\) дополняется матрицей ограничений \(\mathbf{A}\):
\[ \begin{bmatrix} \mathbf{K} & \mathbf{A}^T \\ \mathbf{A} & \mathbf{0} \end{bmatrix} \begin{Bmatrix} \mathbf{u} \\ \mathbf{\lambda} \end{Bmatrix}= \begin{Bmatrix} \mathbf{0} \\ \mathbf{q} \end{Bmatrix} \]
Вектор \(\mathbf{q}\) задает относительные смещения границ, определяемые макроскопической деформацией \(\bar{\varepsilon}\).
5.3 Практический задача
5.3.1 Исходные данные
Смоделируем 2D-ячейку полимерного материала полученную при помощи 3D-печати (сотовая структура). Материал: \(E =\) 70 ГПа, \(\nu =\) 0.33.
5.3.2 Построение геометрии и периодической сетки в Gmsh
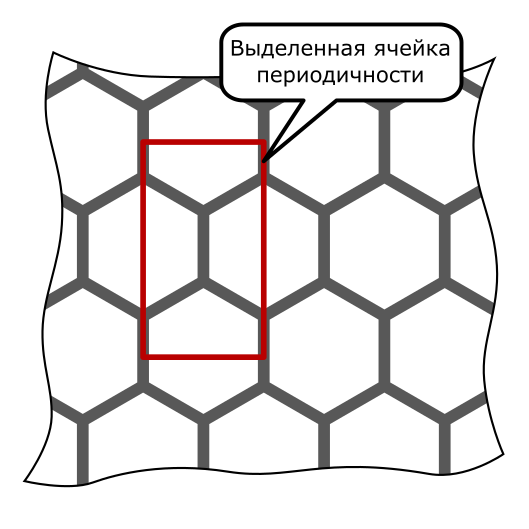
Репрезентативная ячейка сотовой структуры (Рисунок 5.1 (a)) представляет собой прямоугольник с вырезанными половинками правильных шестиугольников по краям, в зависимости от того, как определить границы репрезентативной ячейки (см. Рисунок 5.1 (b)).
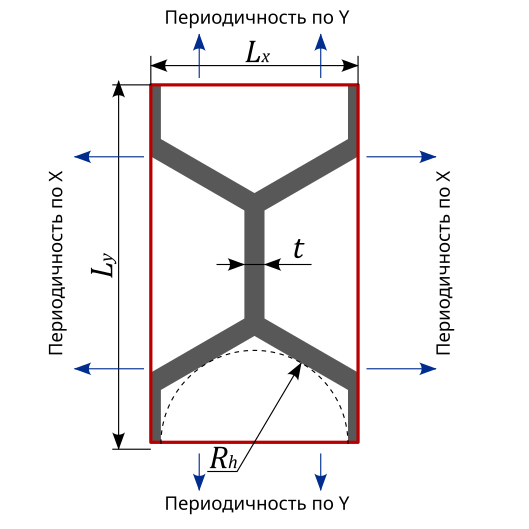
Для построения геометрии ячейки, создадим вспомогательную функцию create_hexagon, которая будет создавать шестиугольник. Далее создаем прямоугольник \(l_x \times l_y\) и 4 шестиугольника, которые в дальнейшем вырезаются из прямоугольника помощи булевой операции cut (см. Список 5.1).
Здесь одним из ключевых шагов является использование функции set_periodic в Gmsh, которая гарантирует, что узлы сетки на левой границе будут иметь точные зеркальные копии на правой (аналогично для верхней и нижней границ). Для определения периодичности необходимо содать матрицу трансформации \(\mathbf{T} \in \mathbb{R}^{4 \times 4}\) в гомогенных координатах (x_translation и y_translation для пар лево-право и верх-низ соответственно), которая сочетает в себе поворот и перемещение:
\[ \mathbf{T}=\begin{bmatrix} \mathbf{R}&\mathbf{v}\\ \mathbf{0} & 1 \end{bmatrix}, \]
где \(\mathbf{R}\) - матрица поворота (см. Глава 4) и \(\mathbf{v}\) – вектор перемещений.
5.3.3 Подготовка пространств и базовой матрицы
Поскольку мы будем использовать метод множителей Лагранжа для наложения граничных условий, то мы не накладываем условия Дирихле на пространствах Gridap. Вместо этого, мы собираем полную “свободную” матрицу жесткости, а затем явно извлекаем узлы для связывания. Чтобы связать \(i\)-й левый узел с \(i\)-м правым, списки узлов нужно отсортировать по координатам: для левой и правой грани необходимо отсортировать по \(y\) координате, а для верней и нижней - по \(x\).
model = GmshDiscreteModel(mesh_file)

left_nodes = get_nodes_by_tag(model, "left")
right_nodes = get_nodes_by_tag(model, "right")
top_nodes = get_nodes_by_tag(model, "top")
bottom_nodes = get_nodes_by_tag(model, "bottom")

lb_node = get_nodes_by_tag(model, "left_bottom")
rb_node = get_nodes_by_tag(model, "right_bottom")
lt_node = get_nodes_by_tag(model, "left_top")
rt_node = get_nodes_by_tag(model, "right_top")

# Сортировка узлов для корректного наложения периодичности
function reorder!(nodes, dir, coordinates)
    projections = [crd[dir] for crd in coordinates[nodes]]
    nodes .= nodes[sortperm(projections)]
end

reorder!(left_nodes, 2, model.grid.node_coordinates)
reorder!(right_nodes, 2, model.grid.node_coordinates)
reorder!(top_nodes, 1, model.grid.node_coordinates)
reorder!(bottom_nodes, 1, model.grid.node_coordinates)

E = 70e9
ν = 0.33
λ = (E * ν) / ((1 + ν) * (1 - 2 * ν))
μ = E / (2 * (1 + ν))
σ(ε) = λ * tr(ε) * one(ε) + 2 * μ * ε

reffe = ReferenceFE(lagrangian, VectorValue{2,Float64}, 1)
V = TestFESpace(model, reffe, conformity=:H1)
U = TrialFESpace(V) # Без ГУ

EL_ORDER = 1
degree = EL_ORDER * 2
Ω = Triangulation(model)
dΩ = Measure(Ω, degree)

blf_stiff(u, v) = ∫(ε(v) ⊙ (σ ∘ ε(u))) * dΩ
mK = assemble_matrix(blf_stiff, V, U)
5.3.4 Формирование матрицы ограничений (PBC)
Мы создаем разреженную матрицу \(\mathbf{A}\), в которой каждая строка отвечает за одно уравнение связи. Например, уравнение \(\mathbf{u}_{\text{right}} - \mathbf{u}_{\text{left}} = \bar{\varepsilon}_{xx} \cdot l_x\) кодируется как \(1 \cdot u_{rx} - 1 \cdot u_{lx} = q\).
num_l_to_r_dofs = 2 * length(left_nodes)
num_t_to_b_dofs = 2 * length(top_nodes)
num_corner_dofs = 2 * 4

num_constrains = num_l_to_r_dofs + num_t_to_b_dofs + num_corner_dofs
num_glob_dofs = size(mK, 1)

# Вспомогательная функция для получения DOF-индексов узлов
function get_dofs(nodes)
    dx = [V.metadata.node_and_comp_to_dof[n][1] for n in nodes]
    dy = [V.metadata.node_and_comp_to_dof[n][2] for n in nodes]
    return dx, dy
end

l_dx, l_dy = get_dofs(left_nodes); r_dx, r_dy = get_dofs(right_nodes)
b_dx, b_dy = get_dofs(bottom_nodes); t_dx, t_dy = get_dofs(top_nodes)
lb_dx, lb_dy = get_dofs(lb_node); rb_dx, rb_dy = get_dofs(rb_node)
lt_dx, lt_dy = get_dofs(lt_node); rt_dx, rt_dy = get_dofs(rt_node)

A = spzeros(num_constrains, num_glob_dofs)

# Левая-Правая и Верх-Низ периодичность ( U_right - U_left = dU )
A[1:(num_l_to_r_dofs+num_t_to_b_dofs), [l_dx; l_dy; t_dx; t_dy]] = I(num_l_to_r_dofs+num_t_to_b_dofs)
A[1:(num_l_to_r_dofs+num_t_to_b_dofs), [r_dx; r_dy; b_dx; b_dy]] = -I(num_l_to_r_dofs+num_t_to_b_dofs)

# Углы ячейки задают макроскопическую деформацию, их перемещения фиксируются явно
A[(num_l_to_r_dofs+num_t_to_b_dofs+1):end, [lb_dx; lb_dy; rb_dx; rb_dy; lt_dx; lt_dy; rt_dx; rt_dy]] = I(num_corner_dofs)

# Разметка строк матрицы A
l_to_r_x_eqs = 1:length(l_dx)
l_to_r_y_eqs = (1:length(l_dy)) .+ length(l_dx)
t_to_b_x_eqs = (1:length(t_dx)) .+ length(l_dy) .+ length(l_dx)
t_to_b_y_eqs = (1:length(t_dy)) .+ length(t_dx) .+ length(l_dy) .+ length(l_dx)
lb_x_eq, lb_y_eq, rb_x_eq, rb_y_eq, lt_x_eq, lt_y_eq, rt_x_eq, rt_y_eq = (t_to_b_y_eqs[end]+1):num_constrains
5.3.5 Решение
Решим блочную седловую задачу для 3-х вариантов нагрузки: макро-растяжение по X, по Y и макро-сдвиг.
# Формирование блочной матрицы M
M = [mK A'; A spzeros(num_constrains, num_constrains)]

## СЛУЧАЙ 1: Растяжение вдоль X (Деформация = 10%)
rhs = zeros(num_constrains)
rhs[l_to_r_x_eqs] .= -0.1lx; rhs[l_to_r_y_eqs] .= 0.0
rhs[t_to_b_x_eqs] .= 0.0;    rhs[t_to_b_y_eqs] .= 0.0
rhs[lb_x_eq] = 0.0; rhs[lb_y_eq] = 0.0
rhs[rb_x_eq] = 0.1lx; rhs[rb_y_eq] = 0.0
rhs[lt_x_eq] = 0.0; rhs[lt_y_eq] = 0.0
rhs[rt_x_eq] = 0.1lx; rhs[rt_y_eq] = 0.0

F = [zeros(num_glob_dofs); rhs]
sol = M \ F
uh1 = FEFunction(V, sol[1:num_glob_dofs])

## СЛУЧАЙ 2: Растяжение вдоль Y
rhs = zeros(num_constrains)
rhs[l_to_r_x_eqs] .= 0.0; rhs[l_to_r_y_eqs] .= 0.0
rhs[t_to_b_x_eqs] .= 0.0; rhs[t_to_b_y_eqs] .= 0.1*ly
rhs[lb_x_eq] = 0.0; rhs[lb_y_eq] = 0.0
rhs[rb_x_eq] = 0.0; rhs[rb_y_eq] = 0.0
rhs[lt_x_eq] = 0.0; rhs[lt_y_eq] = 0.1ly
rhs[rt_x_eq] = 0.0; rhs[rt_y_eq] = 0.1ly

F = [zeros(num_glob_dofs); rhs]
sol = M \ F
uh2 = FEFunction(V, sol[1:num_glob_dofs])

## СЛУЧАЙ 3: Сдвиг в плоскости XY
rhs = zeros(num_constrains)
rhs[l_to_r_x_eqs] .= 0.0; rhs[l_to_r_y_eqs] .= -0.1lx
rhs[t_to_b_x_eqs] .= 0.1ly; rhs[t_to_b_y_eqs] .= 0.0
rhs[lb_x_eq] = 0.0; rhs[lb_y_eq] = 0.0
rhs[rb_x_eq] = 0.0; rhs[rb_y_eq] = 0.1lx
rhs[lt_x_eq] = 0.1ly; rhs[lt_y_eq] = 0.0
rhs[rt_x_eq] = 0.1ly; rhs[rt_y_eq] = 0.1lx

F = [zeros(num_glob_dofs); rhs]
sol = M \ F
uh3 = FEFunction(V, sol[1:num_glob_dofs])

# Осреднение напряжений
σ₁ = sum(∫(σ ∘ ε(uh1)) * dΩ)
σ₂ = sum(∫(σ ∘ ε(uh2)) * dΩ)
σ₃ = sum(∫(σ ∘ ε(uh3)) * dΩ)
Gridap.TensorValues.SymTensorValue{2, Float64, 3}(-4957.554681112131, 1.2658558852256525e9, 66234.5173207121)5.3.6 Визуализация и интерпретация результатов
Для визуализации мы будем использовать напряжения по Мизесу. Для этого объявим функцию mses, которая вычисляет эквивалентные напряжения по мизесу из полного тензора напряжений. Далее

Ключевые физические наблюдения:
Искривление границ (PBC): В отличие от жестких кинематических условий (KUBC), где границы ячейки оставались бы идеально прямыми линиями, при наложении PBC внешние границы RVE изгибаются. При этом искривление левой границы в точности повторяет профиль правой. Это позволяет ячейкам собираться в бесконечную “мозаику” без образования зазоров или нахлестов.
Снятие краевых эффектов: Свободное искривление границ позволяет материалу занять наиболее энергетически выгодное положение. Именно поэтому PBC обеспечивает самую точную оценку эффективной жесткости структуры без ее искусственного завышения (как в KUBC).
5.4 Контрольные вопросы и задания
5.4.1 Теоретические вопросы
Почему кинематические однородные граничные условия (KUBC) завышают эффективную жесткость материала, а статические (SUBC) — занижают?
В чем математический смысл использования метода множителей Лагранжа и блочной матрицы при наложении PBC? Как формируется матрица \(\mathbf{A}\)?
Какие требования предъявляются к геометрии и сетке представительного элемента объема (RVE) для корректного применения PBC?
5.4.2 Практические задания
Измените параметр пористости базовой ячейки (толщину стенок t и радиус отверстия R_hole) в скрипте генерации геометрии. Постройте график зависимости эффективной компоненты упругости \(C_{11}\) (основываясь на векторе \(\sigma_1\)) от относительной плотности ячейки.
Исследование границ Хилла. Замените метод наложения граничных условий в коде с периодического (PBC) на кинематическое (KUBC) — для этого можно использовать стандартный механизм dirichlet_tags в Gridap, фиксируя узлы. Сравните полученные значения \(\mathbf{C}_{\mathrm{eff}}\). Убедитесь на практике, что диагональные элементы матрицы при KUBC строго больше, чем при PBC.
Постройте зависимость упругих компонент от размера репрезентативного объемного элемента для \(N=[1{,}2{,}4{,}8]\).